„Laser ist präzise, Infrarot ist schnell“ ist als Merksatz brauchbar – technisch aber zu grob. Moderne Scanner unterscheiden sich ebenso bei Sichtfeld, Tracking, Arbeitsabstand, Umgebungslicht und Oberflächenverträglichkeit.
Wie optische 3D-Scanner messen
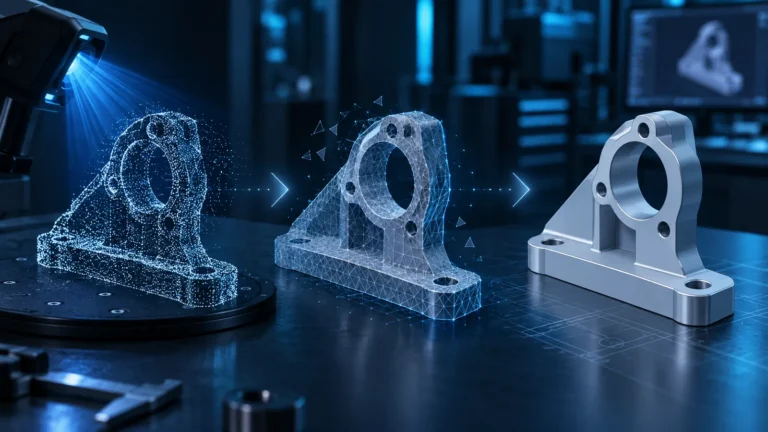
Ein Projektor erzeugt ein bekanntes Muster, Kameras beobachten dessen Verformung auf der Oberfläche und berechnen daraus räumliche Punkte. Je nach System sind das parallele oder gekreuzte Laserlinien, Punktmuster oder anderes strukturiertes Licht.
Blaue Laserlinien
Bei aktuellen Handscannern werden blaue Laser häufig für technische Detailarbeit eingesetzt. Der Raptor Pro nutzt beispielsweise sieben parallele Linien für HD-Bereiche und 22 gekreuzte Linien für schnellere Flächenabdeckung. Solche Modi sind attraktiv für Kanten, Bohrungen und dunkle beziehungsweise metallische Oberflächen.
NIR und Structured Light
NIR steht für Near Infrared. Structured-Light-Systeme projizieren ein Muster und erfassen in einem Bild große Bereiche. Der CR-Scan Otter arbeitet mit infrarotem strukturiertem Licht und unterstützt Geometrie-, Marker- und Textur-Alignment. Das macht große oder organische Objekte oft angenehmer.
Hybridscanner lösen einen echten Zielkonflikt
Für die grobe Form eines großen Bauteils kann ein weiter NIR-Modus effizient sein. Clips, Bohrungen und kleine Anschlussflächen lassen sich danach mit einem Detail-Lasermodus erfassen. Entscheidend ist, wie zuverlässig die Software beide Datensätze zusammenführt.
Tracking ist wichtiger als viele denken
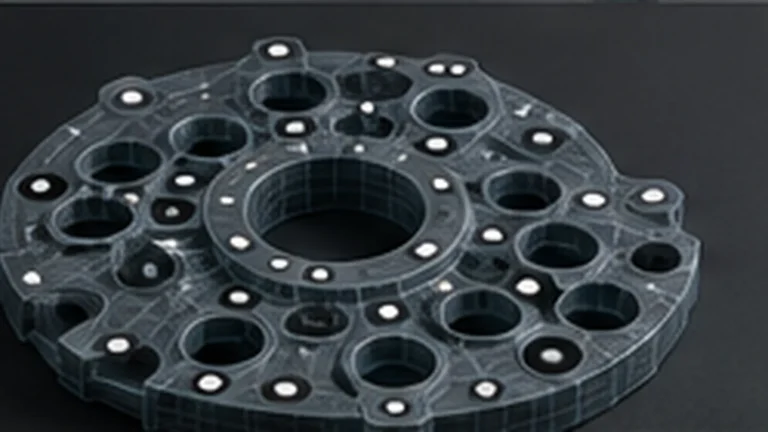
Ein Scan kann lokal sehr detailliert und global trotzdem verzogen sein, wenn die Positionsverfolgung springt. Glatte Flächen, Rotationssymmetrie und repetitive Strukturen sind schwierig. Marker erzeugen eindeutigere Referenzen.
Umgebungslicht
Optische Scanner konkurrieren mit der Umgebungsbeleuchtung. Moderne Geräte sind robuster, aber Grenzwerte unterscheiden sich je Modus. Herstellerangaben zur Outdoor-Tauglichkeit sollten deshalb immer auf den konkreten Scanmodus bezogen werden.
Praktische Auswahl
| Projekt | Guter Startpunkt |
|---|---|
| Kleines Ersatzteil | Laser-Detailmodus |
| Großes Armaturenbrett | NIR oder schneller Cross-Laser-Modus, Marker bei glatten Flächen |
| Figur/Körper | NIR/Structured Light |
| Schwarzer Kunststoff | dunkelheitsstarker Laser/NIR testen, nur bei Bedarf mattieren |
| Chrom/Glas | Oberflächenvorbereitung einplanen |
Laserlinien: mehr Linien sind nicht automatisch mehr Präzision
Die Anzahl der Laserlinien beeinflusst vor allem, wie viel Fläche pro Bewegung erfasst werden kann. Ein Modus mit vielen gekreuzten Linien ist effizient für größere Flächen; ein Modus mit wenigen parallelen Linien kann auf eine kleinere Zone und höhere Detaildichte optimiert sein. Deshalb darf man „34 Linien“ nicht mit „34-mal genauer“ gleichsetzen.
Interessant ist vielmehr, wie der Hersteller die Modi trennt: Sichtfeld, Arbeitsabstand, Punktdichte, Bildrate und zulässiges Umgebungslicht. Ein guter Hybridscanner bietet nicht einfach mehrere Lichtquellen, sondern unterschiedliche Werkzeuge für unterschiedliche Geometrie.
NIR kann markerlos sein – muss es aber nicht
NIR- und Structured-Light-Modi nutzen häufig Geometry- oder Texture-Alignment. Auf einer Statue, einem Gesicht oder einem komplexen Gussteil funktioniert das gut. Auf einer glatten Autotür oder einem symmetrischen Gehäuse kann derselbe Modus aber genauso Tracking-Probleme bekommen wie Laser. Marker bleiben deshalb auch bei NIR ein wichtiges Werkzeug.
Arbeitsabstand ist Teil der Auflösung
Je weiter der Scanner vom Objekt entfernt ist, desto größer wird meist das erfasste Sichtfeld. Gleichzeitig sinkt die effektive Detaildichte auf einem kleinen Bereich. Für große Flächen ist das erwünscht; für kleine Funktionsdetails nicht. In der Praxis sollte man den vom Hersteller empfohlenen Abstand möglichst stabil halten, statt ständig zwischen Nah- und Fernbereich zu pendeln.
Augensicherheit und Personen-Scanning
Bei Körper- und Gesichtsscans darf nicht einfach irgendein Lasermodus verwendet werden. Hersteller dokumentieren dafür geeignete NIR- oder Body-Modi und die jeweilige Lasersicherheitsklasse. Der CR-Scan Otter wird beispielsweise mit Class 1 beziehungsweise augensicherem NIR-Betrieb für entsprechende Anwendungen angegeben. Trotzdem gilt: Immer die Betriebsart verwenden, die der Hersteller für Personen vorgesehen hat.
Warum ein Hybrid-Workflow oft besser ist als „ein Modus für alles“
Bei einem Fahrzeugteil kann man zunächst die grobe Form schnell erfassen und danach nur die Bereiche mit Clips, Schraubpunkten oder engen Kanten hochauflösend nachscannen. Das reduziert Datenmenge und Scanzeit. Voraussetzung ist ein sauberer gemeinsamer Referenzbereich, damit die Software beide Datensätze ohne Versatz zusammenführt.
Praxis-Test für den richtigen Modus
- Objekt einmal komplett im Flächenmodus scannen.
- Eine kritische Zone im Detailmodus erfassen.
- Beide Ergebnisse an drei bekannten Maßen vergleichen.
- Tracking-Verlauf und Fehlstellen bewerten.
- Erst danach entscheiden, welcher Modus für das Projekt tatsächlich Hauptmodus sein sollte.
Geometry-, Texture- und Marker-Tracking sauber auseinanderhalten
„Markerlos“ ist kein eigener Messmodus, sondern beschreibt vor allem die Art, wie der Scanner seine Position verfolgt. In CrealityScan stehen im NIR-Bereich je nach Gerät Geometry, Texture und Marker zur Verfügung. Geometry Tracking braucht eindeutige räumliche Merkmale; Texture Tracking kann bei farblich markanten, aber geometrisch einfachen Oberflächen helfen. Marker Tracking ersetzt diese natürlichen Merkmale durch künstliche Referenzpunkte.
Genau hier entstehen viele Missverständnisse: Ein NIR-Scanner kann auf einer Büste hervorragend markerlos laufen und auf einem glatten Rohr sofort driften. Das ist kein Widerspruch, sondern eine Folge der unterschiedlichen Merkmalsdichte.
Blue Laser: Präzision entsteht nicht allein durch die Wellenlänge
Blaue Laserlinien liefern auf vielen technischen Oberflächen ein starkes Signal und ermöglichen sehr feine Punktabstände. Die erreichbare Genauigkeit hängt trotzdem zusätzlich von Kalibrierung, Abstand, Blickwinkel, Marker-Geometrie und der Fusion mehrerer Frames ab. Mehr Laserlinien erhöhen vor allem Erfassungsfläche und Geschwindigkeit; eine einzelne Linie kann dagegen bei tiefen Details oder engen Konturen Vorteile haben.
Bei modernen Mehrmodus-Scannern ist deshalb eine sinnvolle Strategie: große Flächen schnell mit Cross-/Parallel-Lines oder NIR erfassen, kritische Details anschließend gezielt mit einem feineren Modus ergänzen. CrealityScan unterstützt dafür bei neueren Geräten Local Detail Scanning.
Auflösung richtig interpretieren: Real-Time vs. Fusion
Creality trennt im Laser-Workflow die Real-Time-Auflösung während der Aufnahme von der späteren Fusion-Auflösung. Ein extrem kleiner Wert klingt attraktiv, belastet aber Speicher und Verarbeitung und kann paradoxerweise zu Lücken führen, wenn die Datenqualität nicht ausreicht. Für viele kleine technische Objekte nennt Creality 0,1–0,15 mm als sinnvollen Bereich; größere Teile können bewusst gröber aufgenommen und lokal verfeinert werden.
Umgebungslicht und Belichtung sind Teil der Scan-Technik
Bei Blue Laser empfiehlt Creality eine manuelle Abstimmung von Kamera-Exposure und Laserhelligkeit, sodass Marker und Laserlinien klar sichtbar, aber nicht überbelichtet sind. Im NIR-Modus kann Auto Exposure bei größeren Motiven funktionieren; bei kleinen Objekten ist die manuelle Einstellung oft zuverlässiger. Das erklärt, warum ein Scanner unter Werkstattlicht gut funktioniert und wenige Minuten später vor einem Fenster plötzlich Tracking- oder Datenprobleme zeigt.
Entscheidungsmatrix für typische LayerKompass-Projekte
| Aufgabe | Startpunkt | Warum |
|---|---|---|
| Kleine technische Geometrie | Blue Laser + Marker | Kanten, Bohrungen und Details priorisieren |
| Gesicht/Körper | NIR | großes Sichtfeld, unsichtbares Licht, schnelle Erfassung |
| Schwarzes Autoteil | Blue Laser testen | häufig robuster als klassisches Structured Light |
| Große organische Form | NIR/Structured Light | Flächenleistung und Geometry Tracking |
| Merksmalsarme technische Fläche | Marker | Tracking stabilisieren, unabhängig vom Messlicht |
Warum Kalibrierung und Moduswahl zusammengehören
Ein Modusvergleich ist nur sinnvoll, wenn der Scanner korrekt kalibriert ist. Creality empfiehlt bei hohen Genauigkeitsanforderungen, den Scanner vor der Kalibrierung etwa 30 Minuten thermisch zu stabilisieren. Das ist kein Detail für Messlabore: Schon ein scheinbar stabiler Tracking-Workflow kann systematisch falsche Abstände liefern, wenn die Kamerageometrie nicht sauber kalibriert ist.
Für Vergleiche zwischen Blue Laser und NIR sollte deshalb dasselbe Referenzobjekt mit bekannten Maßen verwendet werden. So trennt man echte Modusunterschiede von Kalibrier- oder Bedienfehlern.
Trackingverlust richtig behandeln
Wenn Tracking verloren geht, nicht hektisch weiter über unbekannte Flächen fahren. Creality empfiehlt, langsam in einen bereits erfassten Bereich mit eindeutigen geometrischen Merkmalen zurückzugehen. Bei Marker-Workflows funktioniert dasselbe Prinzip über bekannte Referenzpunkte. Ein sauberer Wiederanschluss ist wichtiger als eine lückenlose Bewegung ohne Pause.
Fazit
Laser und NIR sind Werkzeuge, keine Qualitätsklassen. Die beste Technik ist diejenige, die zu Objektgröße, Oberfläche und Trackingstrategie passt.
Quellen & aktueller Stand
- Creality Wiki
- Creality Wiki
- Creality Wiki – 3D Scanner Support Center
- Payo / Tensile Creator – 3D-Scanning & Reverse-Engineering-Praxis
- Creality Raptor Pro – official product data
- Creality CR-Scan Otter – official product data
- Shining 3D – Preparation for Laser Scanning
Stand: August 2026.
Häufige Fragen
Ist blauer Laser grundsätzlich genauer?
Nicht grundsätzlich. Laser-Modi sind häufig auf technische Details optimiert, während NIR-Modi größere Bereiche abdecken. Reale Genauigkeit hängt zusätzlich von Tracking, Kalibrierung und Objektgröße ab.
Warum brauchen Laserscans oft Marker?
Marker liefern eindeutige räumliche Referenzen, besonders auf glatten oder merkmalsarmen Teilen.
Welcher Modus eignet sich für Körper?
Für Körper und Gesichter wird häufig NIR beziehungsweise Structured Light genutzt. Die konkrete Herstellerfreigabe und Lasersicherheitsklasse sind zu beachten.